OpenWrt для Napi - архитектура и сборка

Статья для тех, кто хочет собрать OpenWrt под платы NapiLab Napi самостоятельно и понимать, что именно происходит на каждом шаге — от патча U-Boot до первого входа по SSH.
Зачем вообще собирать OpenWrt для Napi?
NapiLab Napi — промышленный одноплатный компьютер (SBC) и системный модуль (SOM) на базе Rockchip RK3308. Платформа ориентирована на промышленный IoT: сбор данных с датчиков, шлюзы Modbus TCP/RTU, MQTT-брокеры, удалённый мониторинг.
Ванильный OpenWrt доступен для "родственной" платы RockPi-S, но не знает особенностей Napi: нет device tree дополнительных портов, нет правильной конфигурации U-Boot, нет пакетов для промышленного применения. Наш репозиторий — это набор патчей, DTS, uci-defaults и пакетов, которые превращают чистый снапшот OpenWrt в готовый промышленный одноплатник.
Если хотите сразу попробовать без сборки — готовые образы доступны на странице загрузок napiworld.ru.
Что даёт кастомная сборка
- Стабильный MAC-адрес — генерируется из OTP-данных чипа, не меняется после перезагрузки
- Правильный Device Tree — UART1 и UART2 в нужных режимах, Bluetooth отключён
- Готовый стек Modbus TCP —
mbusd+ веб-интерфейсluci-app-mbusdиз коробки - MQTT-брокер —
mosquittoуже установлен и настроен - Поддержка LTE-модемов — Quectel EP06 работает без дополнительных танцев
- Первый старт без консоли — все настройки применяются через
uci-defaultsавтоматически
Поддерживаемое железо
Все платы используют один и тот же SoC — Rockchip RK3308, поэтому собирается одна прошивка для всей линейки:
| Плата | Хранилище | Тип |
|---|---|---|
| NapiLab Napi-C | 4 ГБ NAND — 32 ГБ eMMC | Промышленный SBC |
| NapiLab Napi-P | 4 ГБ NAND — 32 ГБ eMMC | Промышленный SBC |
| NapiLab Napi-Slot | 4 ГБ NAND — 32 ГБ eMMC | SOM |
| Radxa ROCK Pi S | — | Референсная плата, тот же RK3308 |
Характеристики RK3308
| Компонент | Детали |
|---|---|
| CPU | Quad-core ARM Cortex-A35, 1.3 ГГц |
| RAM | 256 МБ / 512 МБ DDR3 |
| Ethernet | 100 Мбит/с (GMAC + PHY RTL8201F) |
| USB | 2× USB 2.0 Host |
| UART | 3× UART (ttyS0 — консоль, ttyS1, ttyS2) |
| Wi-Fi | RTL8723DS (802.11b/g/n) |
Структура репозитория: что куда кладётся
./
├── files/
│   └── etc/
│       └── uci-defaults/            # Скрипты первого старта
│           ├── 91-bash
│           ├── 92-timezone
│           ├── 93-console-password
│           ├── 94-macaddr
│           ├── 95-network
│           ├── 96-hostname
│           ├── 97-luci-theme
│           └── 99-dhcp
│
├── package/
│   ├── boot/
│   │   └── uboot-rockchip/
│   │       ├── Makefile
│   │       └── patches/
│   │           └── 108-board-rockchip-add-napilab-napic.patch  # Патч U-Boot
│   └── luci-app-mbusd/              # Веб-интерфейс для mbusd
│       ├── Makefile
│       ├── htdocs/luci-static/resources/view/
│       │   └── mbusd.js
│       └── root/
│           ├── etc/uci-defaults/luci-app-mbusd
│           └── usr/share/
│               ├── luci/menu.d/luci-app-mbusd.json
│               └── rpcd/acl.d/luci-app-mbusd.json
│
└── target/linux/rockchip/
    ├── files/arch/arm64/boot/dts/rockchip/
    │   └── rk3308-napi-c.dts        # Кастомный Device Tree
    └── image/
        └── armv8.mk                 # Описание целевого образа
Разберём каждую часть подробно.
U-Boot: почему нужен патч и что он делает
OpenWrt собирает U-Boot из исходников вместе с прошивкой. Для RK3308 есть готовая конфигурация для Radxa ROCK Pi S — мы взяли её за основу, так как схемотехника близка к Napi.
Патч 0001-napic-rk3308-defconfig.patch
Патч добавляет новый вариант napic-rk3308 в систему сборки U-Boot:
+++ b/configs/napic-rk3308_defconfig
@@ -0,0 +1,42 @@
+CONFIG_ARM=y
+CONFIG_ARCH_ROCKCHIP=y
+CONFIG_SYS_TEXT_BASE=0x00600000
+CONFIG_ROCKCHIP_RK3308=y
+CONFIG_TARGET_EVB_RK3308=y
+CONFIG_DEFAULT_DEVICE_TREE="rk3308-napi-c"
+CONFIG_DISTRO_DEFAULTS=y
+CONFIG_SYS_MALLOC_F_LEN=0x4000
+CONFIG_BAUDRATE=1500000
+CONFIG_BOOTDELAY=0
...
Ключевые настройки:
CONFIG_DEFAULT_DEVICE_TREE="rk3308-napi-c"— указываем U-Boot использовать наш DTSCONFIG_BAUDRATE=1500000— нестандартная скорость консоли (1.5 Мбод), типичная для RockchipCONFIG_BOOTDELAY=0— не ждём прерывания при старте (промышленное применение)
Как собрать только U-Boot
make package/boot/uboot-rockchip/compile VARIANT=napic-rk3308 -j$(nproc)
Флаг VARIANT=napic-rk3308 говорит системе сборки использовать именно наш defconfig.
Device Tree (DTS): описываем железо ядру
Device Tree — это описание аппаратной конфигурации платы в текстовом формате. Ядро Linux не знает про периферию «само по себе», ему нужно явно сказать: «вот тут UART, вот тут Ethernet, вот GPIO».
Файл rk3308-napi-c.dts
Берём за основу rk3308-rock-pi-s.dts (Radxa ROCK Pi S — ближайший аналог по схемотехнике) и переопределяем то, что отличается у Napi.
/dts-v1/;
#include "rk3308.dtsi"
#include "rk3308-rock-pi-s.dtsi"

/ {
    model = "NapiLab Napi-C";
    compatible = "napilab,napi-c", "rockchip,rk3308";
};

/* UART1 → RS-485 через mbusd */
&uart1 {
    status = "okay";
    pinctrl-names = "default";
    pinctrl-0 = <&uart1_xfer>;
};

/* UART2 — доступен как /dev/ttyS2 */
&uart2 {
    status = "okay";
};

/* Bluetooth отключаем — не нужен в промышленном применении */
&bluetooth {
    status = "disabled";
};
Что важно в этом DTS:
uart1 — маппится на /dev/ttyS1. Это главный последовательный порт, к которому подключаются RS-485 устройства Modbus. mbusd будет слушать именно его.
uart2 — маппится на /dev/ttyS2, доступен для дополнительных устройств.
bluetooth disabled — RTL8723DS предоставляет и Wi-Fi, и Bluetooth через один чип. Bluetooth нам не нужен и только занимает UART, поэтому отключаем на уровне DTS — никаких лишних сервисов, никаких потерь производительности.
Где лежит DTS в дереве OpenWrt
target/linux/rockchip/files/arch/arm64/boot/dts/rockchip/rk3308-napi-c.dts
OpenWrt копирует файлы из target/linux/<arch>/files/ поверх исходников ядра перед компиляцией. Это стандартный механизм добавления новых DTS без форка ядра.
uci-defaults: автоматическая настройка при первом старте
uci-defaults — это скрипты, которые OpenWrt запускает один раз при первой загрузке и затем удаляет. Они позволяют настроить систему до того, как пользователь зашёл в веб-интерфейс или по SSH.
Скрипты лежат в:
target/linux/rockchip/armv8/base-files/etc/uci-defaults/
Нумерация определяет порядок выполнения. Разберём каждый:
91-bash — bash как оболочка по умолчанию
#!/bin/sh
# Меняем /bin/ash на /bin/bash для root
sed -i 's|/bin/ash|/bin/bash|' /etc/passwd
По умолчанию OpenWrt использует ash (BusyBox). Для работы с промышленными скриптами, которые рассчитаны на bash-синтаксис (массивы, [[, $RANDOM, process substitution), нужен настоящий bash. Скрипт делает одно изменение в /etc/passwd.
92-timezone — московское время
#!/bin/sh
uci set system.@system[0].timezone='MSK-3'
uci set system.@system[0].zonename='Europe/Moscow'
uci commit system
Промышленные устройства работают в конкретном часовом поясе. Временна́я метка в логах и данных должна быть правильной сразу, без ручной настройки. MSK-3 — это UTC+3 (Москва).
93-console-password — пароль на серийную консоль
#!/bin/sh
# Включаем запрос пароля на ttyS0
uci set system.@system[0].ttylogin='1'
uci commit system
По умолчанию OpenWrt пускает на консоль без пароля — удобно при разработке, неприемлемо в продакшне. Скрипт включает запрос пароля на ttyS0 (консоль 1.5 Мбод).
94-macaddr — стабильный MAC из OTP
Это самый важный скрипт. Проблема: у RK3308 нет встроенного уникального MAC-адреса в eFuse — он генерируется случайно при каждой загрузке. Это катастрофа для промышленного применения: DHCP-сервер каждый раз выдаёт другой IP, ARP-таблицы засоряются, устройство теряется в сети.
Решение: генерировать MAC детерминированно из OTP (One-Time Programmable) памяти чипа. OTP содержит уникальные данные, которые прошиваются на заводе и никогда не меняются.
#!/bin/sh

# Читаем OTP и берём MD5 от него
MAC=$(cat /sys/bus/nvmem/devices/rockchip-otp0/nvmem | md5sum | \
  sed 's/\(..\)\(..\)\(..\)\(..\)\(..\)\(..\).*/02:\1:\2:\3:\4:\5/')

# Применяем MAC к интерфейсу
uci set network.@device[0].macaddr="$MAC"
uci commit network
Разбор команды по частям:
/sys/bus/nvmem/devices/rockchip-otp0/nvmem— бинарный файл с содержимым OTP через интерфейсnvmemядраmd5sum— хешируем бинарные данные, получаем 32 hex-символаsed— берём первые 12 символов и форматируем как MAC- Первый байт
02— бит Local (bit 1 = 1) установлен, бит Multicast (bit 0 = 0) сброшен. Это стандарт для locally-administered MAC
Результат: каждая плата Napi получает один и тот же MAC при каждой загрузке, но разные платы имеют разные MAC — уникальность гарантирована уникальностью OTP.
95-network — настройка Ethernet без бриджа
#!/bin/sh

# Убираем дефолтный бридж br-lan
uci set network.lan.device='eth0'
uci set network.lan.type=''
uci delete network.@bridge-vlan[0] 2>/dev/null

uci commit network
Стандартный OpenWrt создаёт бридж br-lan из всех Ethernet-портов — это логично для роутера с несколькими портами. У Napi один Ethernet-порт, бридж избыточен. Скрипт переводит lan напрямую на eth0, убирая лишний сетевой уровень.
96-hostname — имя устройства
#!/bin/sh
uci set system.@system[0].hostname='napiwrt'
uci commit system
napiwrt — имя по умолчанию. Устройство будет видно в сети как napiwrt.local (через mDNS). Пользователь может сменить имя через LuCI.
97-luci-theme — тема веб-интерфейса
#!/bin/sh
uci set luci.main.mediaurlbase='/luci-static/openwrt-2020'
uci commit luci
Тема openwrt-2020 — современный Bootstrap-based интерфейс. Тема bootstrap (старая) выглядит устаревшей. Устанавливаем сразу нужную.
99-dhcp — конфигурация DHCP
#!/bin/sh

# Убираем dnsmasq с lan-интерфейса — устройство само получает IP по DHCP
uci set dhcp.lan.ignore='1'
uci commit dhcp
Napi в типовой конфигурации — не роутер, а промышленный шлюз. Он не должен раздавать DHCP в сеть, он должен получать IP сам. Скрипт отключает DHCP-сервер на lan.
Пакеты: что и зачем включено в сборку
Промышленный стек
| Пакет | Назначение |
|---|---|
mbusd | Шлюз Modbus RTU → Modbus TCP. Слушает /dev/ttyS1 (RS-485) и пробрасывает на TCP-порт |
luci-app-mbusd | Веб-интерфейс для mbusd: старт/стоп, конфигурация порта, мониторинг |
mbpoll | CLI-инструмент для опроса Modbus-устройств с командной строки |
mosquitto | MQTT-брокер. Устройства публикуют данные в топики, приложения подписываются |
mosquitto-client | CLI-клиент: mosquitto_pub и mosquitto_sub для отладки |
Поддержка USB-Serial адаптеров
kmod-usb-serial-ch341   # WCH CH340/CH341 (самые распространённые)
kmod-usb-serial-cp210x  # Silicon Labs CP2102 и серия
kmod-usb-serial-ftdi    # FTDI FT232 и совместимые
kmod-usb-serial-pl2303  # Prolific PL2303
Napi имеет 2× USB 2.0. Через USB-Serial можно подключить дополнительные RS-485/RS-232 адаптеры или устройства с USB-интерфейсом.
Поддержка LTE
kmod-usb-net-qmi-wwan   # QMI-протокол для LTE-модемов
uqmi                     # Пользовательский инструмент для управления QMI
Поддержка Quectel EP06 (Cat-6 LTE). Модем подключается через USB, управляется через QMI. uqmi позволяет настроить APN, поднять PPP-соединение, смотреть сигнал.
Сетевые инструменты
openssh-sftp-server   # SFTP — копирование файлов через SSH без FTP
luci-ssl-wolfssl      # HTTPS для LuCI (wolfSSL — лёгкая альтернатива OpenSSL)
tcpdump               # Захват трафика прямо на устройстве
ethtool               # Диагностика Ethernet
Административные утилиты
bash    # Полноценная оболочка
htop    # Мониторинг процессов
nano    # Редактор для тех, кто не любит vi
screen  # Мультиплексор терминала — незаменим при работе через последовательный порт
luci-app-mbusd: веб-интерфейс для Modbus-шлюза
Пакет luci-app-mbusd — наша собственная разработка. mbusd — отличный Modbus-шлюз, но управляется только через конфиг-файл и командную строку. Для промышленного применения нужен удобный веб-интерфейс.
Что умеет luci-app-mbusd
- Запуск / остановка / перезапуск службы
mbusdчерез кнопки в браузере - Включение / отключение автозапуска при загрузке
- Live-статус процесса с отображением реальных параметров запуска
- Отображение IP-адреса и порта, на котором слушает шлюз
- Полная конфигурация: последовательный порт, скорость, чётность, стоп-биты, параметры Modbus
Интерфейс написан как стандартное LuCI-приложение на Lua + HTML, следует конвенциям OpenWrt UCl API.
Сборка: пошаговая инструкция
1. Зависимости (Ubuntu/Debian)
sudo apt install build-essential clang flex bison g++ gawk gcc-multilib \
  gettext git libncurses-dev libssl-dev python3-distutils rsync unzip zlib1g-dev
2. Клонируем OpenWrt
git clone https://github.com/openwrt/openwrt.git
cd openwrt

# Обновляем фиды (репозитории пакетов)
./scripts/feeds update -a
./scripts/feeds install -a
3. Накладываем кастомизации
Архив с кастомизациями берём из релизов репозитория:
# Распаковываем наш архив поверх дерева OpenWrt
tar xzf napic-openwrt-YYYYMMDD-HHMM-v1.0.tar.gz -C /path/to/openwrt/
Архив содержит все файлы из нашего репозитория в том же дереве каталогов, что и OpenWrt. После распаковки:
target/linux/rockchip/— дополнен нашим DTS и uci-defaultspackage/boot/uboot-rockchip/patches/— содержит патч U-Bootpackage/luci-app-mbusd/— добавлен наш пакет.config— готовая конфигурация сборки
4. Собираем U-Boot
make package/boot/uboot-rockchip/compile VARIANT=napic-rk3308 -j$(nproc)
U-Boot для Rockchip RK3308 состоит из нескольких стадий:
- TPL (Tertiary Program Loader) — инициализация DDR
- SPL (Secondary Program Loader) — инициализация минимального железа
- U-Boot proper — полноценный загрузчик
Все три стадии собираются автоматически, результат упаковывается в idbloader.img + u-boot.itb.
5. Собираем прошивку
make -j$(nproc)
Система сборки OpenWrt:
- Компилирует кросс-тулчейн (gcc, binutils, musl libc)
- Компилирует ядро Linux с нашим DTS
- Компилирует все выбранные пакеты
- Упаковывает rootfs + ядро + U-Boot в финальный образ
Время сборки на современном железе (8 ядер): 30–60 минут при первой сборке, 5–10 минут при пересборке с изменениями.
6. Результат сборки
bin/targets/rockchip/armv8/
└── openwrt-rockchip-armv8-napilab_napic-ext4-sysupgrade.img.gz
Образ содержит таблицу разделов GPT, U-Boot, ядро, rootfs — всё в одном файле.
Прошивка
Если не хотите собирать самостоятельно — готовые образы доступны на странице загрузок napiworld.ru.
# Распаковываем
gunzip openwrt-rockchip-armv8-napilab_napic-ext4-sysupgrade.img.gz

# Пишем на носитель (замените /dev/sdX на реальное устройство!)
dd if=openwrt-rockchip-armv8-napilab_napic-ext4-sysupgrade.img \
   of=/dev/sdX \
   bs=4M \
   status=progress
sync
⚠️ Внимательно проверьте
/dev/sdXкомандойlsblkперед записью. Ошибка в имени устройства приведёт к затиранию данных.
Первый запуск
После записи образа и подачи питания:
- U-Boot стартует, инициализирует DDR, находит ядро в разделе
- Ядро загружается, парсит наш DTS, инициализирует периферию
- OpenWrt init запускает скрипты
uci-defaults(один раз) - Устройство получает IP по DHCP (MAC стабилен — DHCP-сервер выдаст тот же IP)
- LuCI доступен по
http://<IP>/
Параметры доступа по умолчанию
| Параметр | Значение |
|---|---|
| IP | DHCP (стабильный MAC гарантирует постоянный lease) |
| Веб-интерфейс | http://<IP>/ → LuCI |
| SSH | root@<IP> (пароль не установлен, задаётся при первом входе) |
| Консоль | ttyS0, 1 500 000 бод |
Типичные вопросы
Почему скорость консоли 1.5 Мбод?
Это стандарт Rockchip для отладочных UART. На такой скорости загрузочные сообщения U-Boot и ядра отображаются без задержек. Требуется адаптер USB-UART с поддержкой нестандартных скоростей (CP2102, FTDI — работают, CH340 — часто нет).
Почему за основу взяли ROCK Pi S, а не официальный RK3308 EVB?
ROCK Pi S — хорошо поддерживаемая в апстриме OpenWrt плата на RK3308. Её конфигурация U-Boot и DTS проверены сообществом, регулярно обновляются. EVB (Evaluation Board от Rockchip) в OpenWrt поддерживается хуже.
Можно ли добавить свои пакеты?
Да. Добавьте пакеты в .config (через make menuconfig или напрямую) и пересоберите. Кастомный пакет можно положить в package/ или добавить внешний фид.
Как обновить прошивку через LuCI?
System → Backup / Flash Firmware → Flash new firmware image. Загрузите sysupgrade.img.gz. OpenWrt сохранит пользовательские настройки (/etc/config/) если не снять галочку «Keep settings».
Скриншоты
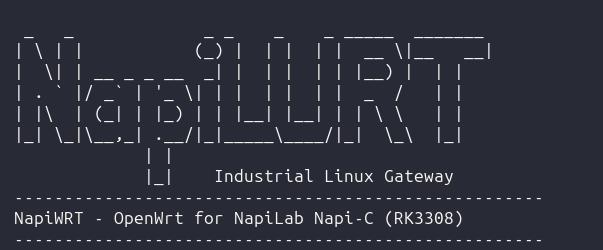 Командная строка через консоль, ssh
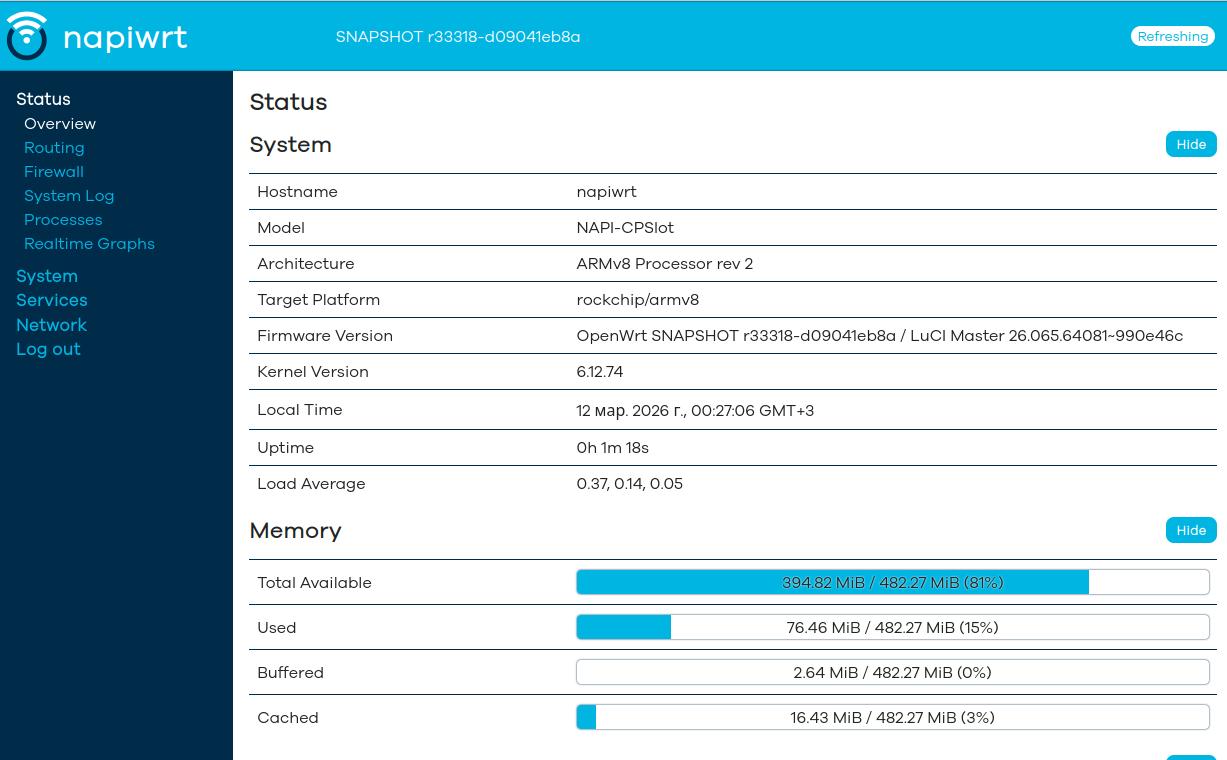 Главная страница
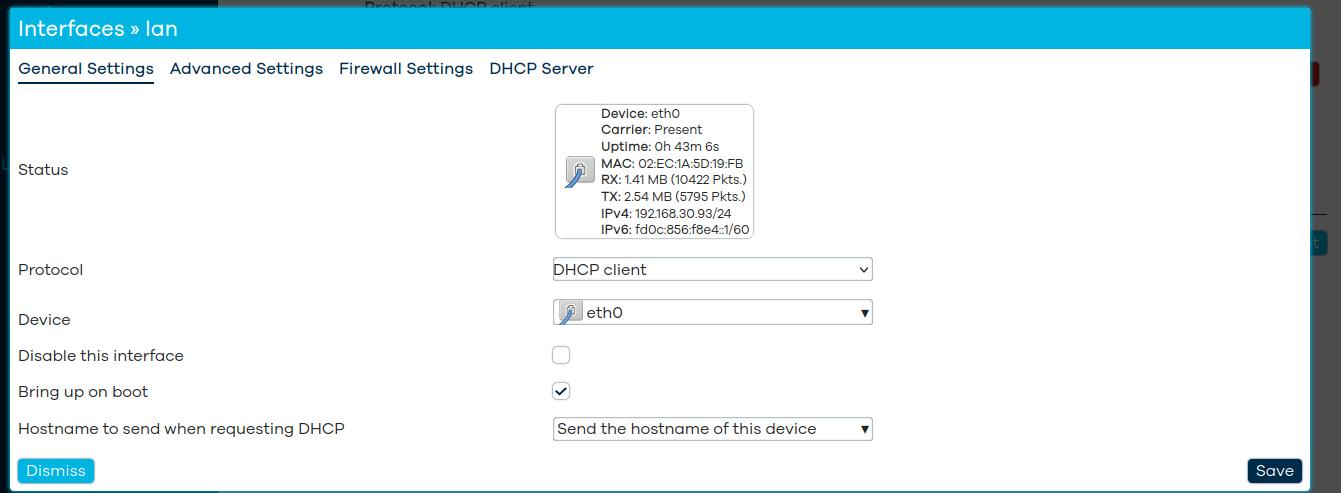 Настройка сети
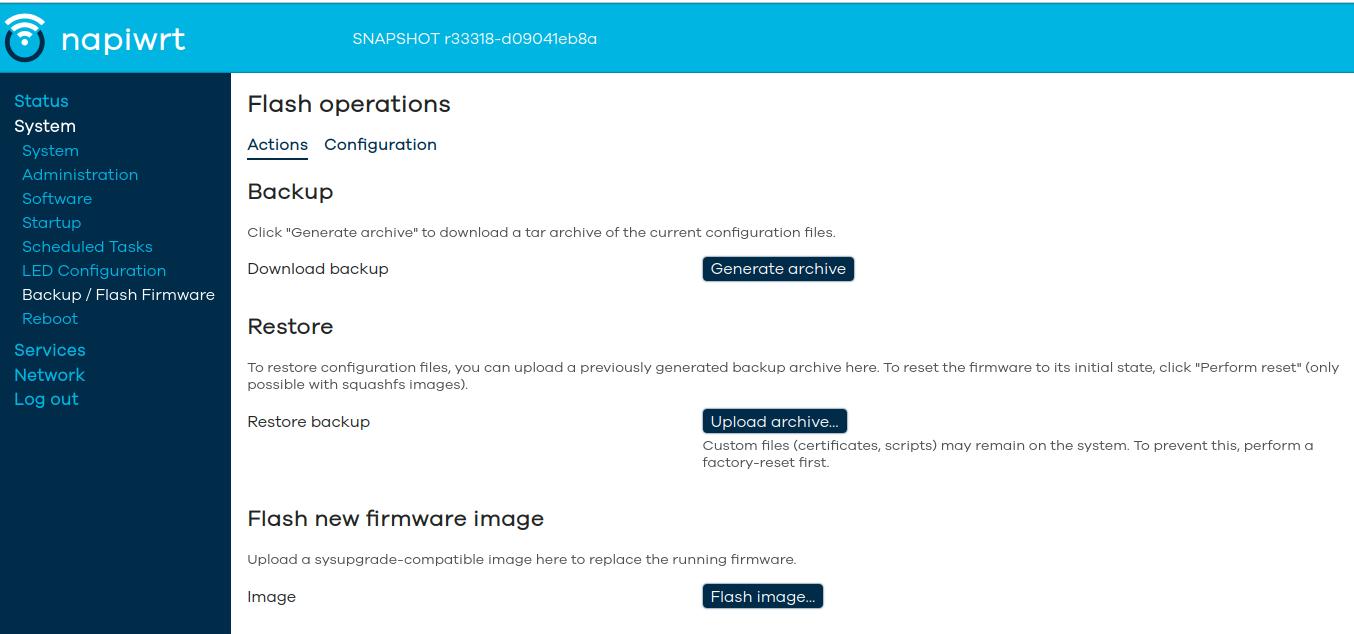 Обновление, бекап, рестор
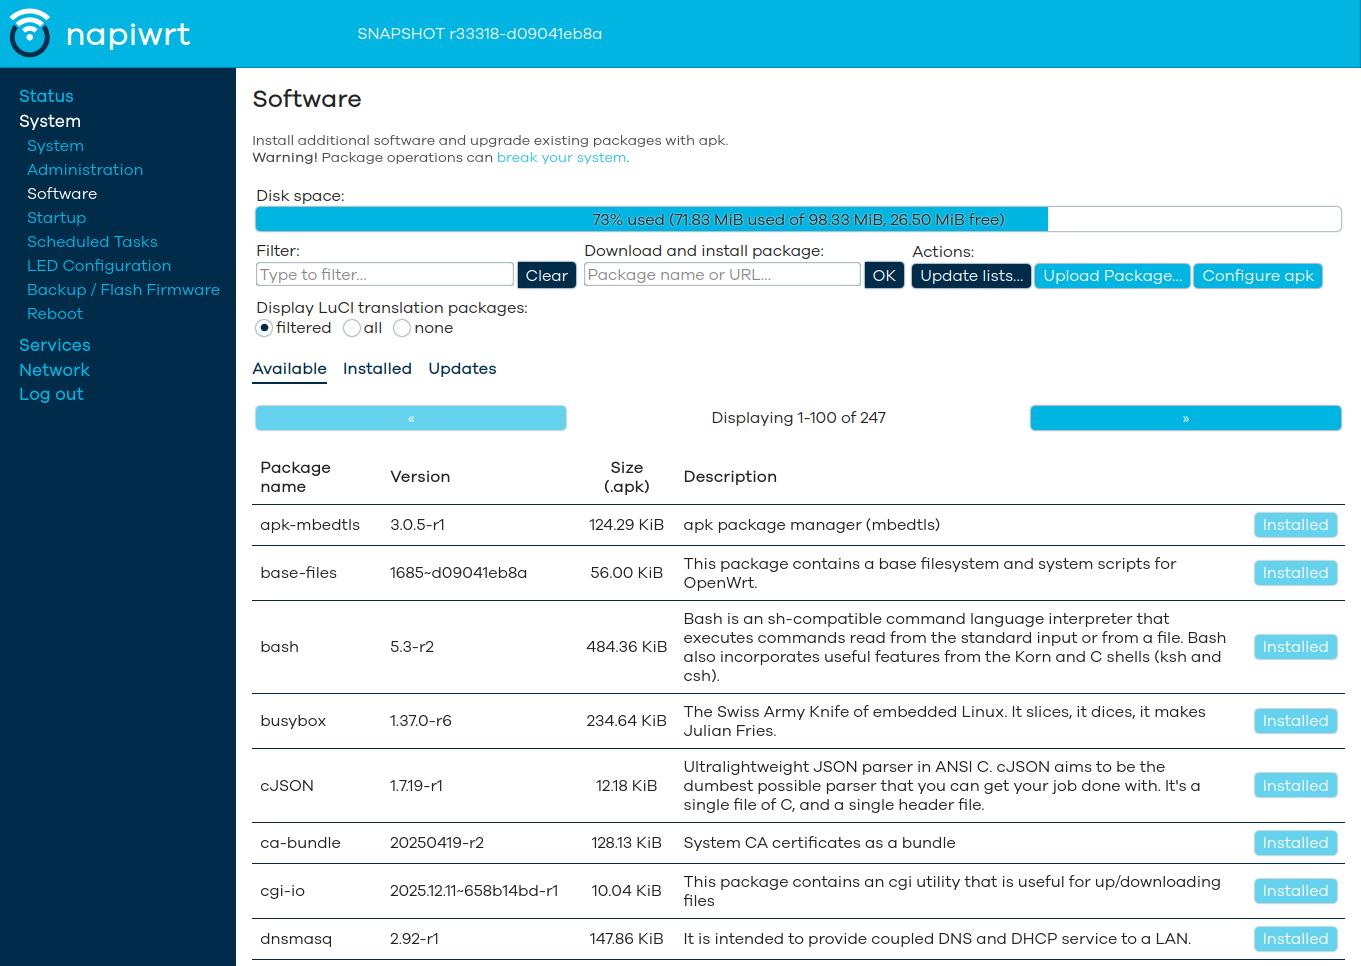 Пакеты
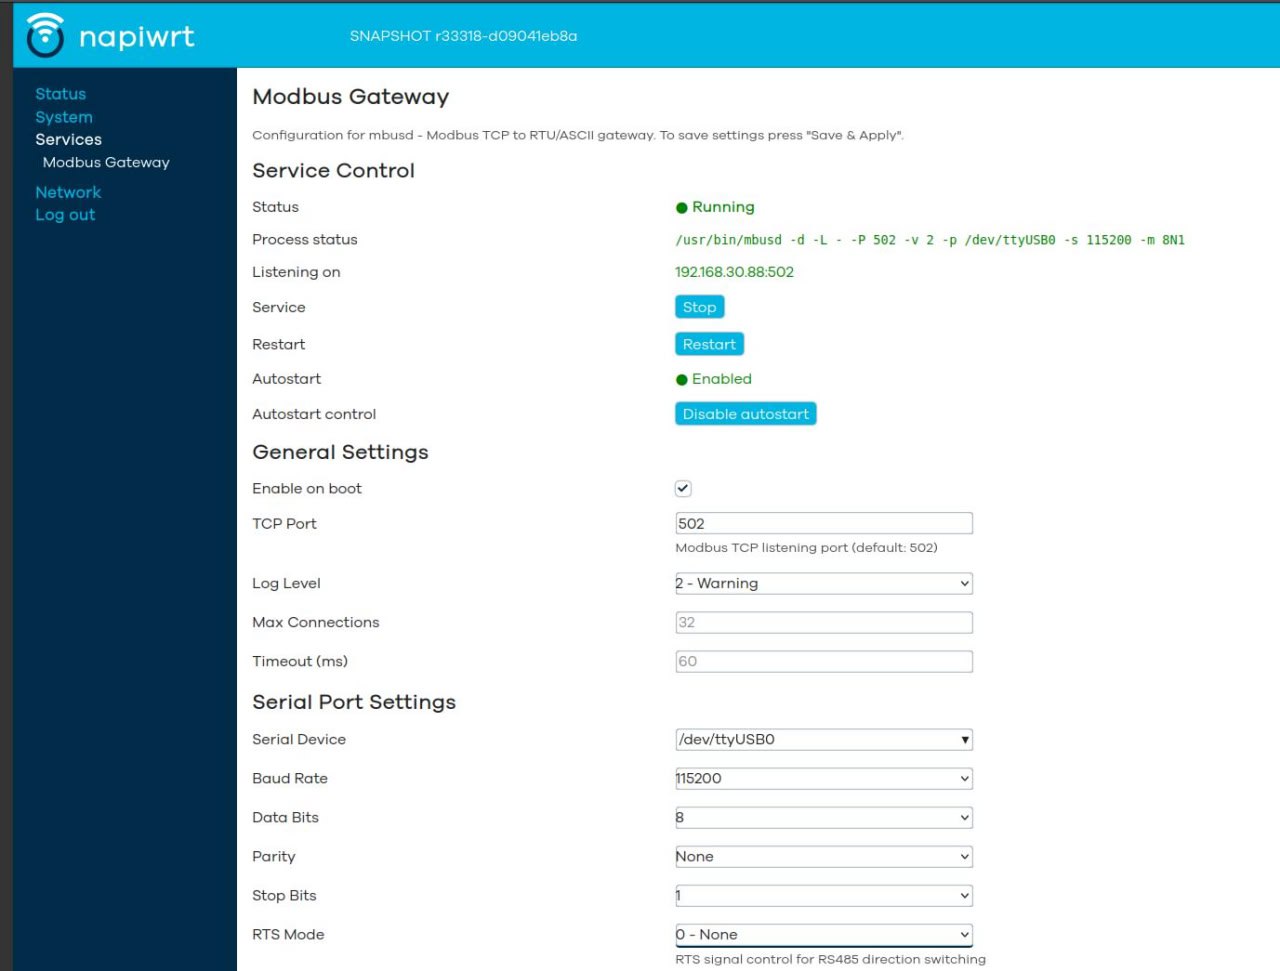 Mbusd